
なぜ不完全さが人を動かすのか?弱いロボットだからできることの真相

なぜ不完全さが人を動かすのか?弱いロボットだからできることの真相についての真相をご紹介します。
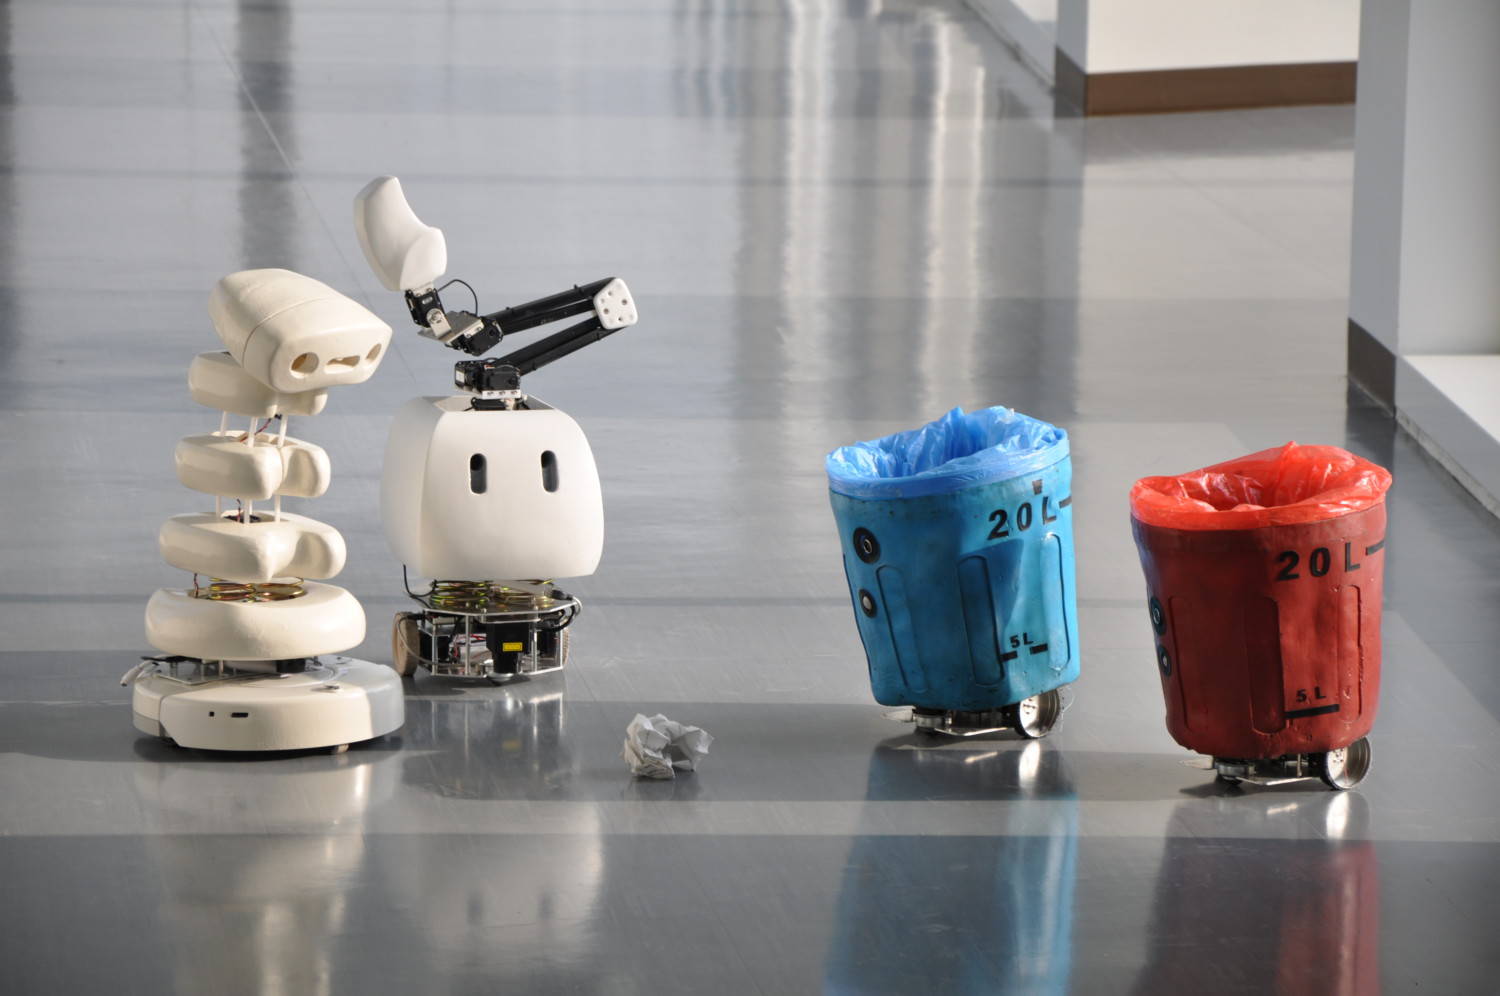
豊橋技術科学大学の岡田美智男教授(情報・知能工学系)が率いるICD研究室(Interaction and Communication Design Lab)が長年探求してきた「弱いロボット」の真髄は、「不完全さを介した他者との協働」にあります。
従来のロボット開発は「人間の作業をいかに代替するか」「どれだけ自律的・高精度にタスクを完結できるか」という機能至上主義が支配的でした。しかし、高性能なロボットを前にすると、人間は単なる「受け手(サービスを消費する側)」に固定され、機械のミスに対して不寛容になりやすいという心理的摩擦が生じます。
これに対し、書籍『弱いロボットだからできること』や『〈弱いロボット〉の思考』が提示する要約の骨子は極めて明快です。
- 自己完結性の放棄:ロボット自身が目的を100%達成できない構造をあらかじめ設計に組み込む。
- アフォーダンスと弱さの開示:ヨロヨロと動く、言葉を濁すといった仕草が、周囲の人間に「手伝ってあげたい」という動機(アフォーダンス)を与える。
- ケアの非対称性の逆転:支援される側(子どもや高齢者)がロボットを「手助けする側」に回ることで、自己有用感と主体性を回復させる。
完全無欠なAI・ロボットに囲まれることで人間が抱く緊張感や無力感に対し、「弱さ」を開示することで生まれる包摂的な関係性が、現代のギスギスした人間関係を癒やす処方箋として再評価されています。
マネー知識やキャリア形成に役立つノウハウを、初心者にも分かりやすく解説するのが得意です。
