
等速円運動の公式はなぜ成り立つ?導出から向心力・遠心力の罠まで解剖

等速円運動の公式はなぜ成り立つ?導出から向心力・遠心力の罠まで解剖の真相や最新動向に迫る! わかりやすい言葉でまとめました。
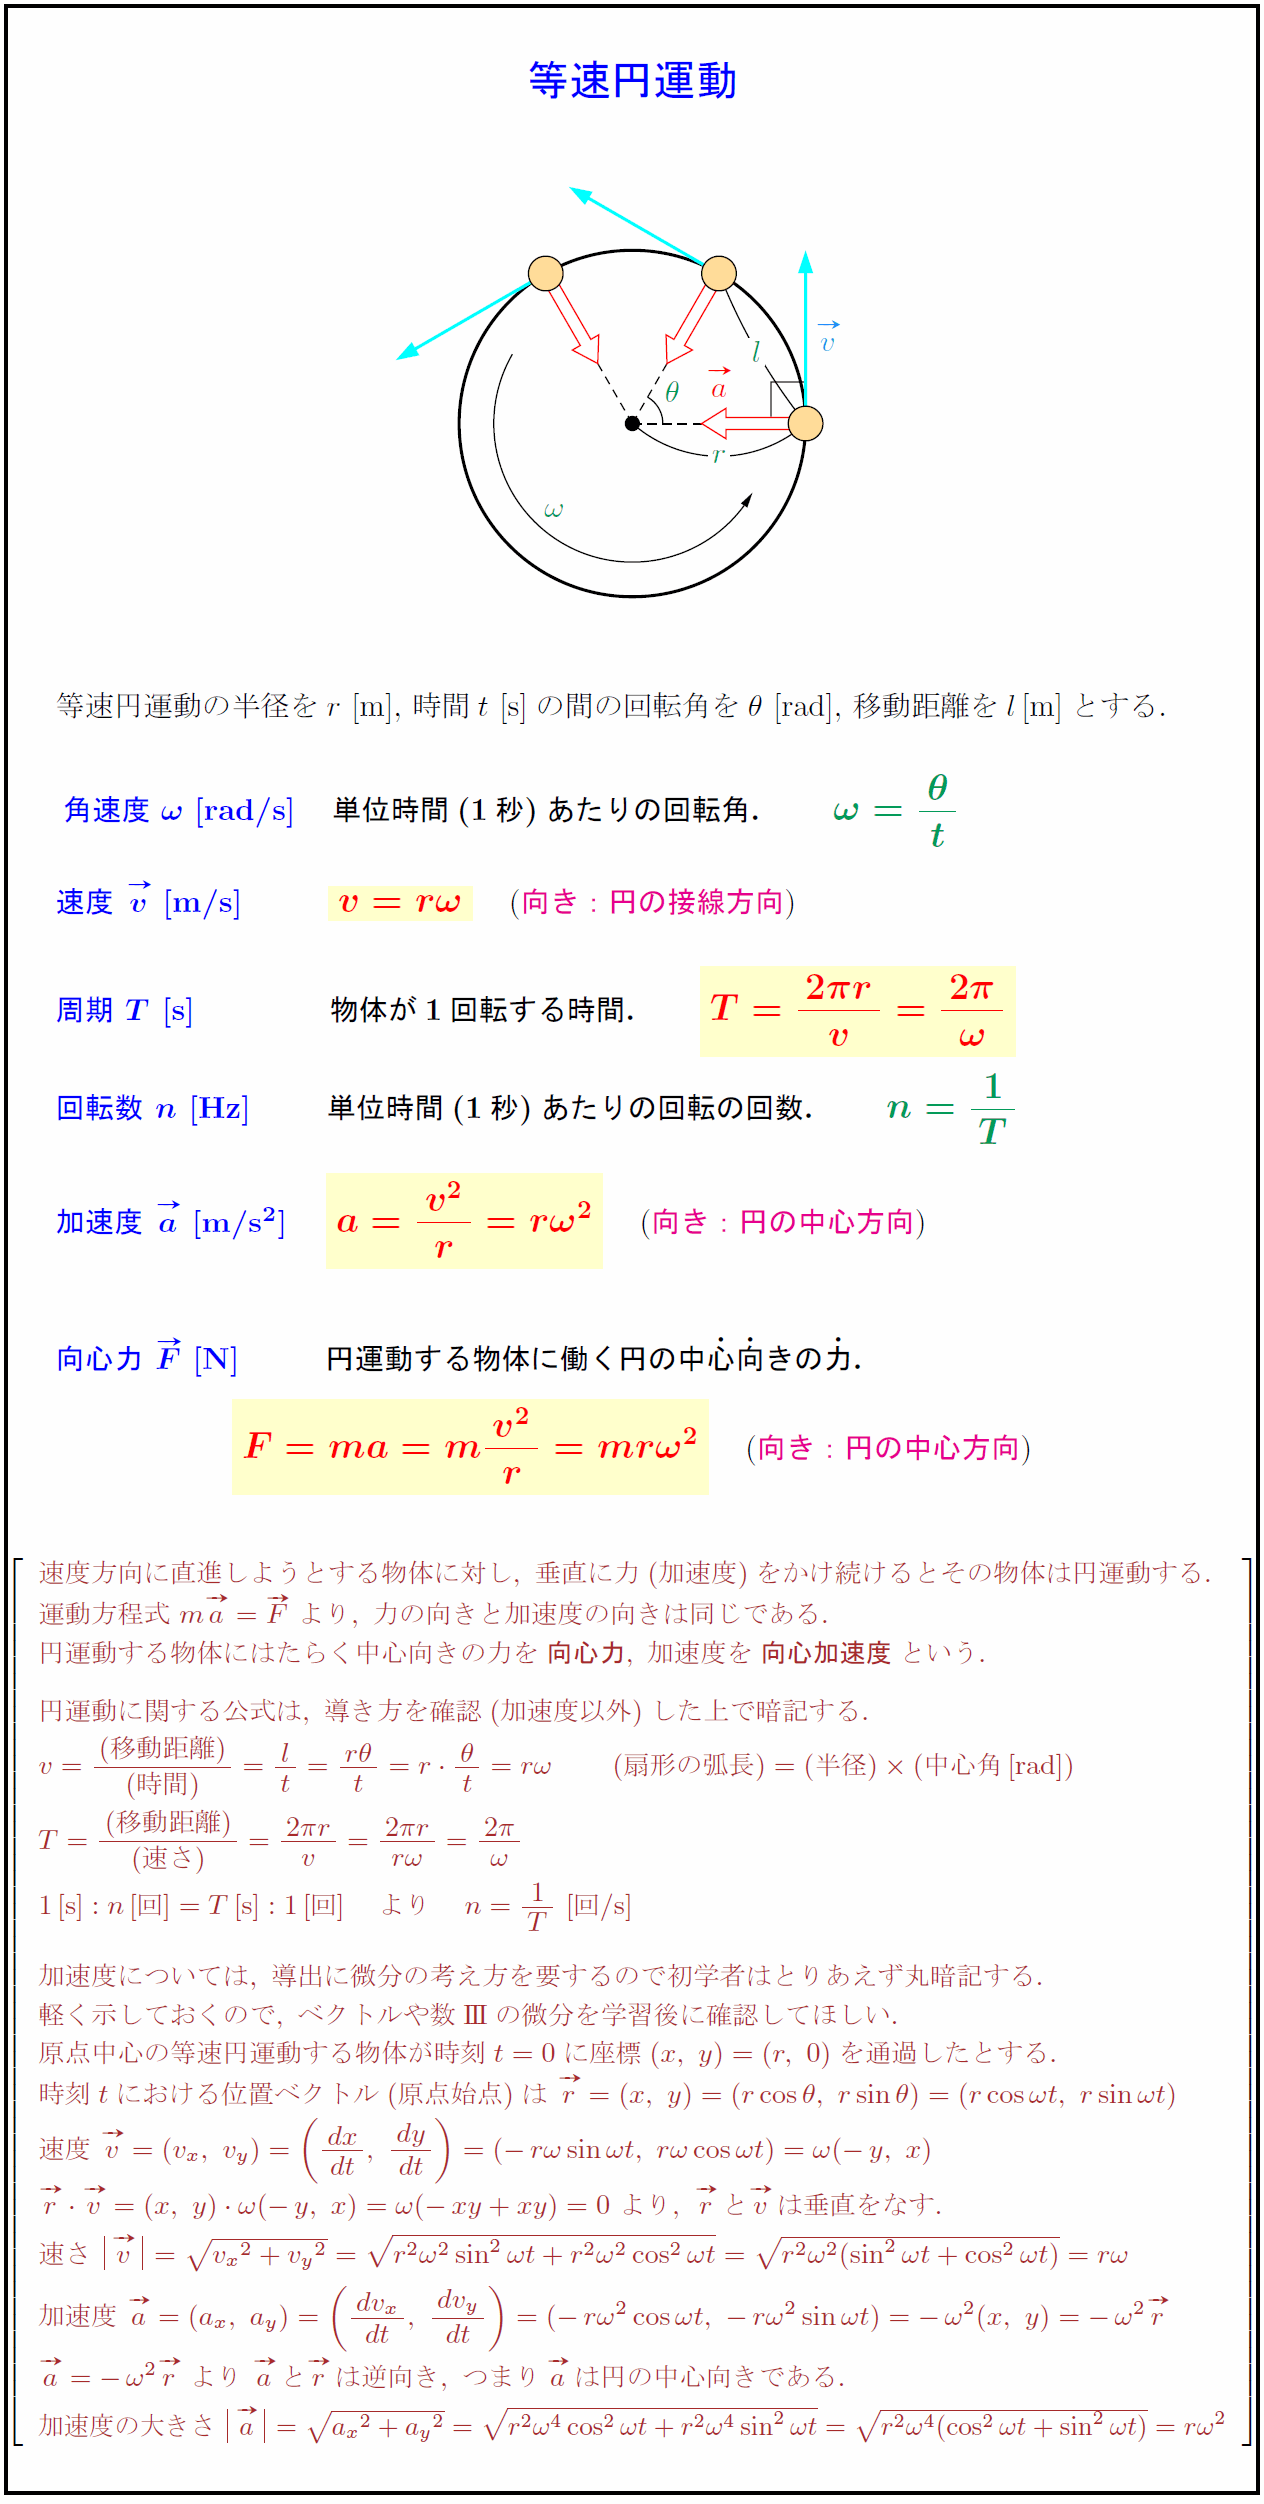
「スピードが変わらないのに、なぜ加速度が存在するのか?」——この疑問こそ、等速円運動を学ぶ多くの人が直面する最初の壁です。加速度を単なる「速さの増減」と捉えていると、この現象を直感的に理解することはできません。加速度の本質は「単位時間あたりの速度ベクトルの変化」です。たとえ速さ(ベクトルの長さ)が毎秒5メートルで一定であっても、運動の向き(ベクトルの矢印の方向)が刻一刻と曲げられている以上、そこには確実に加速度が働いています。
この理屈を視覚的に納得するための等速円運動の公式の覚え方として、幾何学的なベクトルの作図を用いた導出が最も優れています。半径 $r$ の円周上を速さ $v$ で等速円運動する質点を考えます。微小時間 $\Delta t$ の間に質点が中心角 $\Delta \theta$ だけ回転して点Pから点Qへ移動したとします。このとき、質点の描く弧の長さは $v\Delta t$ であり、中心角の定義(ラジアン)から次の関係が成り立ちます。
$$\Delta \theta = \frac{v \Delta t}{r}$$
次に、点Pにおける速度ベクトル $\vec{v}_1$ と点Qにおける速度ベクトル $\vec{v}_2$ の変化量 $\Delta \vec{v} = \vec{v}_2 - \vec{v}_1$ を図示します。両ベクトルの始点を揃えると、大きさがともに $v$ で、挟む角が $\Delta \theta$ の二等辺三角形が作られます。ここで $\Delta t$ を限りなくゼロに近づける($\Delta t \to 0$)と、微小角において底辺の長さ $|\Delta \vec{v}|$ は弧の長さで近似できるため、$|\Delta \vec{v}| \approx v \Delta \theta$ と表せます。この式に先ほどの $\Delta \theta$ を代入すると、
$$|\Delta \vec{v}| = v \cdot \left(\frac{v \Delta t}{r}\right) = \frac{v^2}{r}\Delta t$$
加速度の大きさ $a$ は単位時間あたりの速度変化量ですから、両辺を $\Delta t$ で割ることで、見慣れた向心加速度の公式が導かれます。
$$a = \lim_{\Delta t \to 0}\frac{|\Delta \vec{v}|}{\Delta t} = \frac{v^2}{r}$$
ここで極めて重要なのが、向心加速度がなぜ中心を向くのかという理由です。点Pと点Qが無限に近づく極限において、二等辺三角形の底角は $90^\circ$ に近づきます。点Pにおける速度ベクトル $\vec{v}_1$ は円の接線方向を向いているため、それに直交する $\Delta \vec{v}$ の向きは、必然的に「円の中心方向」を指すことになります。数学的なごまかしではなく、幾何学の必然として加速度は中心を向くのです。
さらに厳密な等速円運動の微分の導出経緯を辿ると、この事実はより鮮明になります。時刻 $t$ における質点の位置ベクトル $\vec{r}(t)$ を $x y$ 平面上で成分表示すると、角速度 $\omega$ を用いて次のように表されます。
$$\vec{r}(t) = \begin{pmatrix} r\cos\omega t \\ r\sin\omega t \end{pmatrix}$$
この位置ベクトルを時刻 $t$ で1階微分すると速度ベクトルが得られます。
$$\vec{v}(t) = \frac{d\vec{r}}{dt} = \begin{pmatrix} -r\omega \sin\omega t \\ r\omega \cos\omega t \end{pmatrix}$$
この時点で、位置ベクトルと速度ベクトルの内積を計算すると $\vec{r}\cdot\vec{v} = -r^2\omega\sin\omega t\cos\omega t + r^2\omega\sin\omega t\cos\omega t = 0$ となり、速度ベクトルが常に円の接線方向(位置ベクトルと直交)を向いていることが証明されます。さらに速度ベクトルをもう一度時間微分して加速度ベクトルを求めます。
$$\vec{a}(t) = \frac{d\vec{v}}{dt} = \begin{pmatrix} -r\omega^2 \cos\omega t \\ -r\omega^2 \sin\omega t \end{pmatrix} = -\omega^2 \begin{pmatrix} r\cos\omega t \\ r\sin\omega t \end{pmatrix} = -\omega^2 \vec{r}(t)$$
この数式が意味する物理的メッセージは強烈です。加速度ベクトル $\vec{a}(t)$ は、位置ベクトル $\vec{r}(t)$ に負の係数 $-\omega^2$ を掛けたものに他なりません。位置ベクトルが「中心から外側」を向く矢印である以上、そのマイナス倍である加速度ベクトルは「外側から中心」を向くしかありません。これが、向心加速度が中心を向く数学的・論理的必然性です。
マーケティングと消費者心理のトレンドを分析し、現代のヒット商品の背景を読み解きます。
