
誘導モータと同期モータの決定的な違いは?Ev採用の真相と選び方を徹底解説

誘導モータと同期モータの決定的な違いは?Ev採用の真相と選び方を徹底解説とはどのようなものなのか? 専門的な分析を丁寧に紐解いて紹介します。
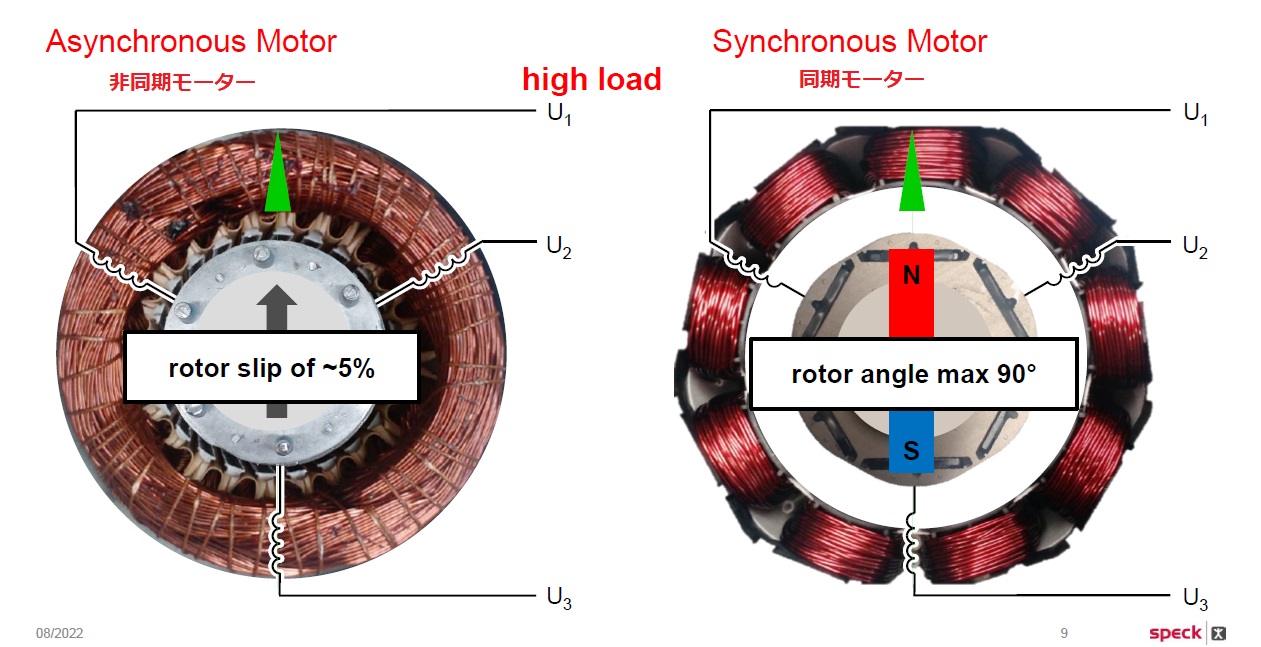
誘導電動機(Induction Motor: IM)と同期電動機(Synchronous Motor: SM)を理解する上で、すべての出発点となるのが「回転磁界と回転子の速度関係」です。固定子(ステータ)に三相交流を流すことで回転磁界が発生する仕組みは両者共通ですが、その磁界に回転子(ロータ)がどう追従するかが決定的に異なります。
すべりと回転速度の原理:なぜ誘導機には「ズレ」が必要なのか
誘導モータの回転原理は「アラゴの円板」に基づいています。ステータが作る回転磁界がロータの導体を横切る際、電磁誘導によってロータ内に誘導電流が流れ、その電流と磁界の相互作用(ローレンツ力)で回転トルクが生まれます。ここで極めて重要なのは、「回転磁界とロータの間に速度差(すべり:Slip)がなければ電流が生まれない」という物理原則です。
同期速度を $N_s$ [rpm]、実際の回転速度を $N$ [rpm]、電源周波数を $f$ [Hz]、極数を $P$ としたとき、同期速度とすべり $s$ は次の計算式で定義されます。
同期速度: $N_s = \frac{120f}{P}$ [rpm]
誘導機の回転速度: $N = N_s (1 - s)$ [rpm]
すべり: $s = \frac{N_s - N}{N_s}$ (通常運転時は 0.01 〜 0.05 程度)
もしロータが同期速度とまったく同じ速度で回ってしまうと、磁束を横切らなくなるため誘導起電力がゼロになり、回転トルクが消失します。つまり、誘導モータにとって「すべり」は欠陥ではなく、回転力を生み出すための絶対条件なのです。このすべり計算とトルクの比例推移特性は、電験3種(電気主任技術者試験)の機械科目においても最頻出の重要出題ポイントとなっています。
同期モータの構造と仕組み:磁石が磁界に「完全同期」する
これに対し、同期モータのロータには永久磁石、または直流電流を流した励磁コイルが配置されています。ステータの回転磁界の磁極(N極・S極)とロータの磁極が互いに引き合い、あたかも目に見えない剛体ギアで噛み合っているかのように、すべりゼロ($s = 0$)で完全に同じ速度($N = N_s$)で回転します。
近年の主流は、ロータ内部に強力なネオジム磁石を埋め込んだ永久磁石同期モータ(PMSM: Permanent Magnet Synchronous Motor)です。マグネットトルクに加え、鉄心の形状による磁気抵抗の差を利用したリラクタンストルクを同時に引き出すことで、極めて高いトルク密度と小型軽量化を実現しています。
ブラシレスDCモータとの違いを整理する
実務現場で混同されやすいのが「ブラシレスDCモータ(BLDC)」と「同期モータ(PMSM)」の違いです。構造面ではどちらも永久磁石ロータと巻線ステータを持ち、機械的なブラシが存在しない点で同一のグループに属します。
工学的な本質の違いは「印加する電圧波形」と「誘起電圧(逆起電力)の波形」にあります。ブラシレスDCモータは矩形波駆動(120度通電など)を前提として台形波の逆起電力を持つよう設計されることが多く、構造と制御回路を簡素化できます。一方、一般的な同期モータ(PMSM)は正弦波の逆起電力を持ち、インバータからの正弦波PWM制御や高度なベクトル制御によって、トルクリップルの極めて少ない滑らかな高精度回転を実現します。
Webメディアでの編集・執筆歴10年。読者の好奇心を刺激するストーリー作りを心がけています。
